
Инерциальная навигационная система своими руками: схема и настройка
2026-08-22
- Инерциальная навигационная система своими руками: схема, компоненты и настройка
- Что такое инерциальная навигационная система и принцип её работы
- Архитектура самодельной ИНС: выбор компонентов
- Схема подключения и аппаратная реализация
- Программная реализация и алгоритмы обработки
- Калибровка: ключ к успеху
- Типичные ошибки при создании ИНС
- Практический пример: ИНС для мобильного робота
- Сравнение подходов: Чистая ИНС vs Гибридная система
- FAQ: Часто задаваемые вопросы по созданию ИНС
- Заключение и рекомендации по дальнейшему развитию
Инерциальная навигационная система своими руками: схема, компоненты и настройка
Создание инерциальной навигационной системы своими руками — это сложная инженерная задача, требующая глубокого понимания физики движения, теории управления и цифровой обработки сигналов. В отличие от GPS-модулей, которые зависят от внешних спутниковых сигналов, инерциальная навигационная система (ИНС) работает автономно, вычисляя положение объекта на основе данных акселерометров и гироскопов. Для инженеров-разработчиков, студентов технических вузов и специалистов по робототехнике самостоятельная сборка ИНС представляет собой уникальный способ изучить принципы dead reckoning (счисления пути) и алгоритмы сенсорной фузии.
Ключевая ценность самодельной ИНС заключается в возможности кастомизации под специфические задачи: от стабилизации беспилотных летательных аппаратов (БПЛА) до навигации подземных роботов в условиях отсутствия GNSS-сигнала. Однако, чтобы система была работоспособной, недостаточно просто соединить датчики с микроконтроллером. Необходима тщательная калибровка, компенсация температурных дрейфов и применение продвинутых фильтров, таких как фильтр Калмана или комплементарный фильтр. В данном руководстве мы разберем архитектуру такой системы, выберем оптимальные компоненты и опишем процесс настройки, опираясь на практический опыт промышленной разработки и академические стандарты 2026 года.
Что такое инерциальная навигационная система и принцип её работы
Инерциальная навигационная система — это комплекс аппаратных и программных средств, определяющий координаты, скорость и ориентацию движущегося объекта без связи с внешними источниками информации. Основой любой ИНС является инерциальный измерительный блок (IMU — Inertial Measurement Unit), который обычно включает в себя триаксиальный акселерометр и триаксиальный гироскоп, а иногда и магнитометр.
Физические основы навигации
Принцип работы базируется на втором законе Ньютона. Акселерометры измеряют линейное ускорение ($a$). Интегрируя ускорение по времени, мы получаем скорость ($v$):
v(t) = v(0) + ∫ a(t) dt
Повторное интегрирование скорости дает пройденное расстояние или изменение координат ($s$):
s(t) = s(0) + ∫ v(t) dt
Гироскопы, в свою очередь, измеряют угловую скорость ($omega$). Интегрирование угловой скорости позволяет определить текущий угол ориентации объекта в пространстве (крен, тангаж, рыскание).
Проблема дрейфа и накопления ошибок
Главная проблема, с которой сталкивается любая инерциальная навигационная система своими руками, — это накопление ошибок интегрирования. Даже микроскопическая погрешность измерения ускорения (bias) со временем приводит к квадратичному росту ошибки в определении позиции. Если акселерометр имеет смещение нуля всего в 0.01 м/с², то через 60 секунд ошибка в определении пройденного пути составит уже 18 метров. Именно поэтому “чистая” ИНС на дешевых MEMS-датчиках непригодна для долгосрочной навигации без внешней коррекции.
Для борьбы с этим эффектом в промышленных решениях используют:
- Высокоточные волоконно-оптические гироскопы (FOG), которые слишком дороги для любительских проектов.
- Алгоритмы сенсорной фузии, объединяющие данные IMU с другими источниками (барометр, одометрия колес, визуальная одометрия, GPS).
- Периодическую остановку для сброса накопленной ошибки (ZUPT — Zero Velocity Update).
Архитектура самодельной ИНС: выбор компонентов
При проектировании системы важно соблюдать баланс между стоимостью, энергопотреблением и точностью. Для задачи “инерциальная навигационная система своими руками” в 2026 году оптимальным выбором являются современные MEMS-сенсоры с цифровыми интерфейсами SPI или I2C.
1. Микроконтроллер (MCU)
Мозгом системы должен быть производительный микроконтроллер, способный выполнять вычисления с плавающей запятой (FPU) в реальном времени. Архитектура ARM Cortex-M4 или M7 является стандартом де-факто.
- STM32F4/F7/H7: Отличный выбор благодаря наличию DSP-инструкций и высокой тактовой частоте. Библиотеки HAL упрощают работу с периферией.
- ESP32-S3: Подходит для проектов, где требуется передача телеметрии по Wi-Fi/Bluetooth, но его вычислительная мощность для сложных фильтров Калмана может быть ограничена.
- Teensy 4.1: Популярен в сообществе разработчиков дронов благодаря простоте программирования и высокой производительности.
2. Инерциальный измерительный блок (IMU)
Выбор IMU критичен. Дешевые модули MPU6050 все еще популярны, но для серьезной навигации лучше смотреть на более современные чипы с лучшими характеристиками шумов и стабильности.
| Модель сенсора | Тип | Шум гироскопа (deg/s/√Hz) | Интерфейс | Применимость |
|---|---|---|---|---|
| MPU6050 | 6-осевой (Accel+Gyro) | ~0.05 – 0.1 | I2C/SPI | Обучение, базовая стабилизация |
| ICM-20948 | 9-осевой (Accel+Gyro+Mag) | ~0.006 | SPI/I2C | Продвинутые проекты, дроны |
| BMI088 | 6-осевой (высокая стабильность) | ~0.003 | SPI | Навигация роботов, VR |
| ADIS16470 | Прецизионный MEMS | ~0.0005 | SPI | Профессиональные прототипы |
Для реализации полноценной инерциальной навигационной системы своими руками рекомендуется использовать ICM-20948 или BMI088. Они обеспечивают значительно меньший дрейф по сравнению с MPU6050, что критически важно для интегральных вычислений.
3. Дополнительные сенсоры для коррекции
Чтобы компенсировать дрейф ИНС, необходимо добавить внешние источники данных:
- Барометр (BMP388/MS5611): Позволяет точно определять высоту (ось Z), так как акселерометры очень шумят при двойном интегрировании вертикального ускорения.
- Магнитометр: Служит абсолютным ориентиром для оси рыскания (Yaw), предотвращая неограниченный дрейф гироскопа вокруг вертикальной оси. Важно учитывать магнитные искажения в помещении.
- GNSS-модуль (u-blox NEO-M9N): Даже если цель — автономная навигация, GPS нужен для периодической коррекции координат и оценки качества работы ИНС.
Схема подключения и аппаратная реализация
Аппаратная часть проекта должна обеспечивать минимальные задержки передачи данных и устойчивость к электромагнитным помехам. При сборке инерциальной навигационной системы своими руками часто недооценивают важность качества питания и разводки земли.
Основные требования к схемотехнике
- Раздельное питание аналоговой и цифровой частей: Хотя современные MEMS-сенсоры имеют внутренние регуляторы, использование отдельных LDO-стабилизаторов с низким уровнем шума для аналоговой части IMU снижает шум измерений.
- Интерфейс связи: Используйте SPI вместо I2C, если это возможно. SPI обеспечивает более высокую скорость передачи данных и меньшую задержку, что критично для высокочастотного опроса датчиков (желательно > 500 Гц).
- Виброразвязка: MEMS-структуры чувствительны к высокочастотным вибрациям моторов. Установка IMU на демпфирующую площадку из поролона или силикона обязательна для летающих аппаратов.
Пример схемы подключения (STM32 + ICM-20948)
Подключение осуществляется по шине SPI для максимальной производительности:
- VCC IMU -> 3.3V (через LC-фильтр)
- GND IMU -> GND MCU (общая земля, звезда)
- SCK -> PA5 (SPI1_SCK)
- MISO -> PA6 (SPI1_MISO)
- MOSI -> PA7 (SPI1_MOSI)
- CS -> PA4 (SPI1_NSS, управляемый программно или аппаратно)
- INT -> PB0 (External Interrupt для синхронизации опроса)
Важно: Линии SPI должны быть максимально короткими. Если используется длинный шлейф, обязательно добавьте согласующие резисторы (22-33 Ом) последовательно линиям данных для подавления отражений сигнала.
Программная реализация и алгоритмы обработки
Самая сложная часть создания инерциальной навигационной системы своими руками — это программный код. Простое считывание значений с датчиков не даст полезной информации. Необходимо реализовать конвейер обработки данных.
Этап 1: Предобработка и фильтрация сырых данных
Сырые данные с MEMS-датчиков содержат высокочастотный шум. Перед интегрированием их необходимо отфильтровать.
- Low-Pass Filter (LPF): Аппаратный или программный фильтр нижних частот. Частота среза выбирается исходя из динамики объекта. Для квадрокоптера — 30-50 Гц, для медленно движущегося робота — 5-10 Гц.
- Усреднение: Скользящее среднее может помочь, но вносит фазовую задержку. Лучше использовать БИХ-фильтры (IIR) первого порядка.
Этап 2: Оценка ориентации (Attitude Estimation)
Для определения углов Эйлера (крен, тангаж, рыскание) нельзя просто интегрировать гироскоп. Используются следующие подходы:
Комплементарный фильтр:
Простой и эффективный алгоритм для систем с ограниченными ресурсами. Он объединяет краткосрочную точность гироскопа и долгосрочную стабильность акселерометра/магнитометра.
Angle = 0.98 * (Angle + Gyro * dt) + 0.02 * AccelAngle
Фильтр Маджвика (Madgwick AHRS):
Более современный алгоритм, использующий градиентный спуск для минимизации ошибки между измеренным вектором гравитации/магнитного поля и расчетным. Он менее требователен к ресурсам, чем фильтр Калмана, и отлично подходит для STM32.
Расширенный фильтр Калмана (EKF):
Золотой стандарт в робототехнике. EKF оценивает не только углы, но и смещения (bias) гироскопов и акселерометров в реальном времени. Реализация EKF сложна, поэтому рекомендуется использовать готовые библиотеки, например, KalmanFilter для Arduino/STM32 или компоненты из PX4/Ardupilot.
Этап 3: Навигационное счисление (Position Estimation)
После того как ориентация известна, вектор ускорения нужно повернуть из системы координат датчика в глобальную систему координат (Север-Восток-Верх). Затем вычитается вектор гравитации.
// Псевдокод логики
1. Получить raw_accel, raw_gyro
2. Оценить ориентацию (Quaternion q) через EKF/Madgwick
3. Rotate accel to global frame: accel_global = q * raw_accel * q_conjugate
4. Subtract gravity: accel_linear = accel_global - [0, 0, g]
5. Integrate accel_linear to get velocity
6. Integrate velocity to get position
Здесь кроется главная ловушка: любое малейшее неверное вычитание гравитации или ошибка в оценке угла наклона приведет к тому, что система будет “видеть” ускорение там, где его нет, и позиция будет улетать в бесконечность.
Калибровка: ключ к успеху
Без правильной калибровки ваша инерциальная навигационная система своими руками будет бесполезна. Калибровка делится на два этапа: заводская (статическая) и температурная.
Статическая калибровка смещений (Bias Calibration)
1. Поместите устройство на идеально горизонтальную поверхность.
2. Соберите 1000-5000 выборок данных в состоянии покоя.
3. Вычислите среднее арифметическое для каждого канала акселерометра и гироскопа.
4. Для акселерометра: ось Z должна показывать 1g (9.81 м/с²), оси X и Y — 0. Сохраните эти значения как offsets.
5. Для гироскопа: все оси должны показывать 0. Сохраните средние значения как gyro_bias.
6. В рабочем режиме вычитайте эти bias из сырых данных перед любой обработкой.
Калибровка масштабных коэффициентов и неортогональности
Дешевые MEMS-датчики имеют разную чувствительность по осям. Для точной навигации необходимо выполнить калибровку “восьмеркой” или многопозиционную калибровку, вращая устройство во всех возможных направлениях и решая систему линейных уравнений для нахождения матрицы преобразования. Существуют готовые скрипты на Python (например, библиотека imu-tools), которые помогают рассчитать эту матрицу.
Температурная компенсация
MEMS-сенсоры сильно зависят от температуры. Смещение нуля (bias) может меняться на несколько процентов при изменении температуры на 10°C. Если ваш проект предполагает работу в широком температурном диапазоне, необходимо:
- Измерить зависимость bias от температуры в термокамере (или используя фен и холодильник).
- Создать таблицу поиска (Lookup Table, LUT) или полиномиальную модель компенсации.
- В реальном времени считывать температуру с внутреннего датчика IMU и корректировать bias.
Типичные ошибки при создании ИНС
Анализ форумов разработчиков и технических отчетов выявляет ряд повторяющихся ошибок, которые совершают новички, пытаясь собрать инерциальную навигационную систему своими руками.
| Ошибка | Последствие | Решение |
|---|---|---|
| Низкая частота опроса (< 100 Гц) | Большие ошибки интегрирования, пропуск быстрых движений | Использовать DMA и прерывания, частота > 500 Гц |
| Отсутствие синхронизации | Рассогласование данных акселерометра и гироскопа по времени | Использовать аппаратный сигнал Data Ready (DRDY) |
| Игнорирование вибраций | Высокочастотный шум, воспринимаемый как ускорение | Механическое демпфирование + LPF фильтр |
| Неверная система координат | Навигация “ведет” не туда, инверсия осей | Четко определить правую систему координат и придерживаться её |
| Двойное интегрирование без коррекции | Позиция улетает в бесконечность за секунды | Использовать внешнюю коррекцию (GPS, Vision, ZUPT) |
Практический пример: ИНС для мобильного робота
Рассмотрим реальный кейс внедрения самодельной ИНС на платформу мобильного робота для склада. Задача: отслеживание перемещения робота в коридоре без окон (GPS недоступен).
Конфигурация:
- Платформа: Differential drive robot.
- Sensor Fusion: IMU (BMI088) + Энкодеры колес.
- Алгоритм: EKF, где состояние системы включает позицию (x, y), угол (theta) и скорости.
Инженерное решение:
Чистая ИНС на акселерометрах здесь не справится из-за дрейфа. Поэтому мы используем энкодеры колес для измерения пройденного расстояния (одометрия), а гироскоп — для точного определения угла поворота. Акселерометр используется только для компенсации наклона корпуса робота при разгоне/торможении, чтобы энкодеры не давали ошибку.
Результат:
При длине маршрута 100 метров ошибка позиционирования составила менее 1.5% (1.5 метра) без использования внешних маяков. Это приемлемо для грубой навигации, но для точной стыковки требуется дополнительная коррекция по RFID-меткам или LiDAR.
Этот пример показывает, что инерциальная навигационная система своими руками наиболее эффективна не как изолированный модуль, а как часть гибридной системы навигации.
Сравнение подходов: Чистая ИНС vs Гибридная система
При разработке часто возникает вопрос: стоит ли усложнять систему, добавляя внешние сенсоры?
Чистая ИНС (Stand-alone)
Преимущества: Полная автономность, скрытность (не излучает сигналов), высокая частота обновления данных.
Недостатки: Накопление ошибок со временем (дрейф), высокая стоимость высокоточных сенсоров для длительной работы.
Гибридная система (INS + GNSS / Visual / Wheel Odometry)
Преимущества: Ошибка не накапливается бесконечно, так как внешние сенсоры периодически “сбрасывают” накопленный дрейф. Возможность использования дешевых MEMS-датчиков.
Недостатки: Зависимость от внешних условий (GPS может потеряться, камера может ослепнуть), сложность алгоритмов фузии.
Для большинства любительских и полупрофессиональных задач в 2026 году рекомендуемым стандартом является именно гибридный подход. Создание чистой ИНС на дешевых датчиках имеет смысл только для кратковременных маневров (до 10-20 секунд).
FAQ: Часто задаваемые вопросы по созданию ИНС
Можно ли сделать точную ИНС только на MPU6050?
Для кратковременной стабилизации угла (дрон, балансир) — да. Для навигации (определения координат X,Y) — нет. Дрейф MPU6050 слишком велик, и позиция будет ошибочной уже через 5-10 секунд движения. Для навигации нужны датчики класса tactical grade или сложная внешняя коррекция.
Какой микроконтроллер лучше выбрать для новичка?
Если вы знакомы с экосистемой Arduino, начните с Teensy 4.0 или ESP32. Если хотите профессионального подхода и работы с регистрами — STM32F4 Discovery или Nucleo. Наличие математического сопроцессора (FPU) обязательно для быстрой работы фильтров.
Как часто нужно калибровать самодельную ИНС?
Статическую калибровку смещений (bias) желательно проводить перед каждым запуском, если температура окружающей среды изменилась. Температурную калибровку достаточно выполнить один раз при создании устройства, если вы внедрили температурную компенсацию в код.
В чем разница между AHRS и INS?
AHRS (Attitude and Heading Reference System) определяет только ориентацию (углы). INS (Inertial Navigation System) определяет ориентацию, скорость и позицию. AHRS является подмножеством или первым этапом построения INS.
Почему моя позиция “уплывает”, когда робот стоит?
Это эффект “random walk” гироскопа и шум акселерометра. Даже в покое датчики выдают ненулевые значения. Решение: внедрить алгоритм обнаружения остановки (Zero Velocity Detection). Если система обнаруживает, что объект неподвижен, искусственно обнуляйте скорость и сбрасывайте накопленную ошибку позиции.
Заключение и рекомендации по дальнейшему развитию
Разработка инерциальной навигационной системы своими руками — это отличный образовательный проект, который погружает в глубины робототехники и обработки сигналов. Хотя создать систему промышленного уровня на коленке невозможно из-за физических ограничений дешевых MEMS-датчиков, создание работоспособного прототипа для кратковременной навигации или стабилизации вполне реально.
Ключевые выводы для успешной реализации:
- Не экономьте на качестве IMU. Разница между MPU6050 и BMI088/ICM-20948 колоссальна.
- Алгоритмы важнее железа. Правильный фильтр Калмана или Madgwick спасет даже средний сенсор.
- Не полагайтесь только на ИНС. Всегда используйте внешнюю коррекцию (GPS, визуальные метки, одометрию).
- Калибровка — это 50% успеха. Уделите время сбору данных о шумах и смещениях ваших конкретных датчиков.
Если вы планируете использовать данную технологию в коммерческом продукте или серьезном исследовательском проекте, важно понимать разницу между любительскими прототипами и сертифицированными промышленными решениями. Здесь на помощь приходят специализированные компании, такие как Shenzhen Fire Power Control Technology Co., Ltd.
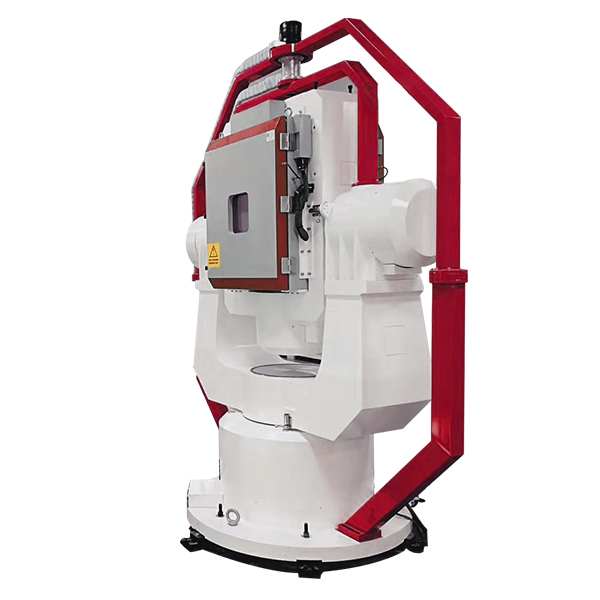
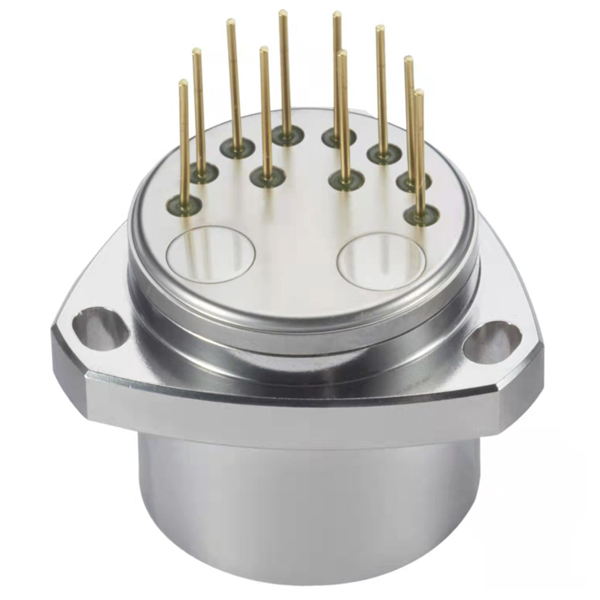
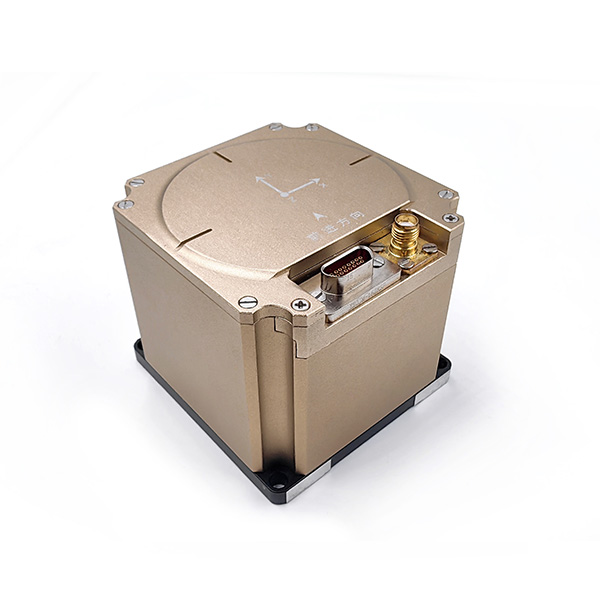
Основанная в 2013 году в высокотехнологичном парке Наньшань (Шэньчжэнь), эта компания более десяти лет занимается разработкой и серийным производством инерциальных систем. В то время как DIY-энтузиасты борются с дрейфом дешевых сенсоров, Fire Power Control предлагает полностью интегрированные решения: от микромеханических (MEMS) гироскопов до высокоточных волоконно-оптических гироскопов (FOG) и кварцевых акселерометров. Их продукция, включающая IMU, полноценные ИНС и испытательные поворотные столы, проходит строгий контроль в собственных чистых помещениях и климатических камерах, что гарантирует надежность в критических применениях — от БПЛА до морской навигации.
Опыт таких производителей демонстрирует, что ключ к точной навигации лежит не только в алгоритмах, но и в качестве аппаратной базы и калибровке. Fire Power Control использует собственные оригинальные алгоритмы обработки данных и обладает портфелем из более чем 50 патентов, что позволяет им создавать системы, устойчивые к температурным дрейфам и вибрациям, которые сложно компенсировать в домашних условиях. Для тех, кто перерос этап экспериментов с MPU6050 и нуждается в компонентах тактического класса или готовых модулях для интеграции, изучение решений от лидеров рынка, таких как Shenzhen Fire Power Control, становится логичным следующим шагом.
Если вам требуется помощь в проектировании сложных систем управления или подборе компонентной базы для промышленных задач, свяжитесь с нами для получения индивидуального технического предложения.