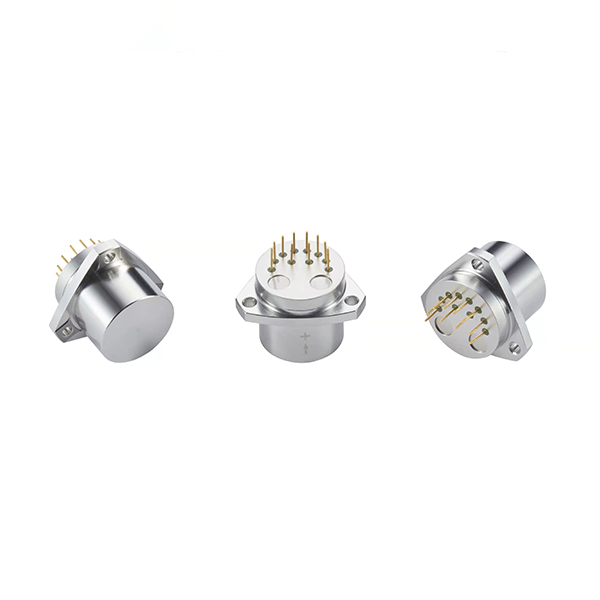

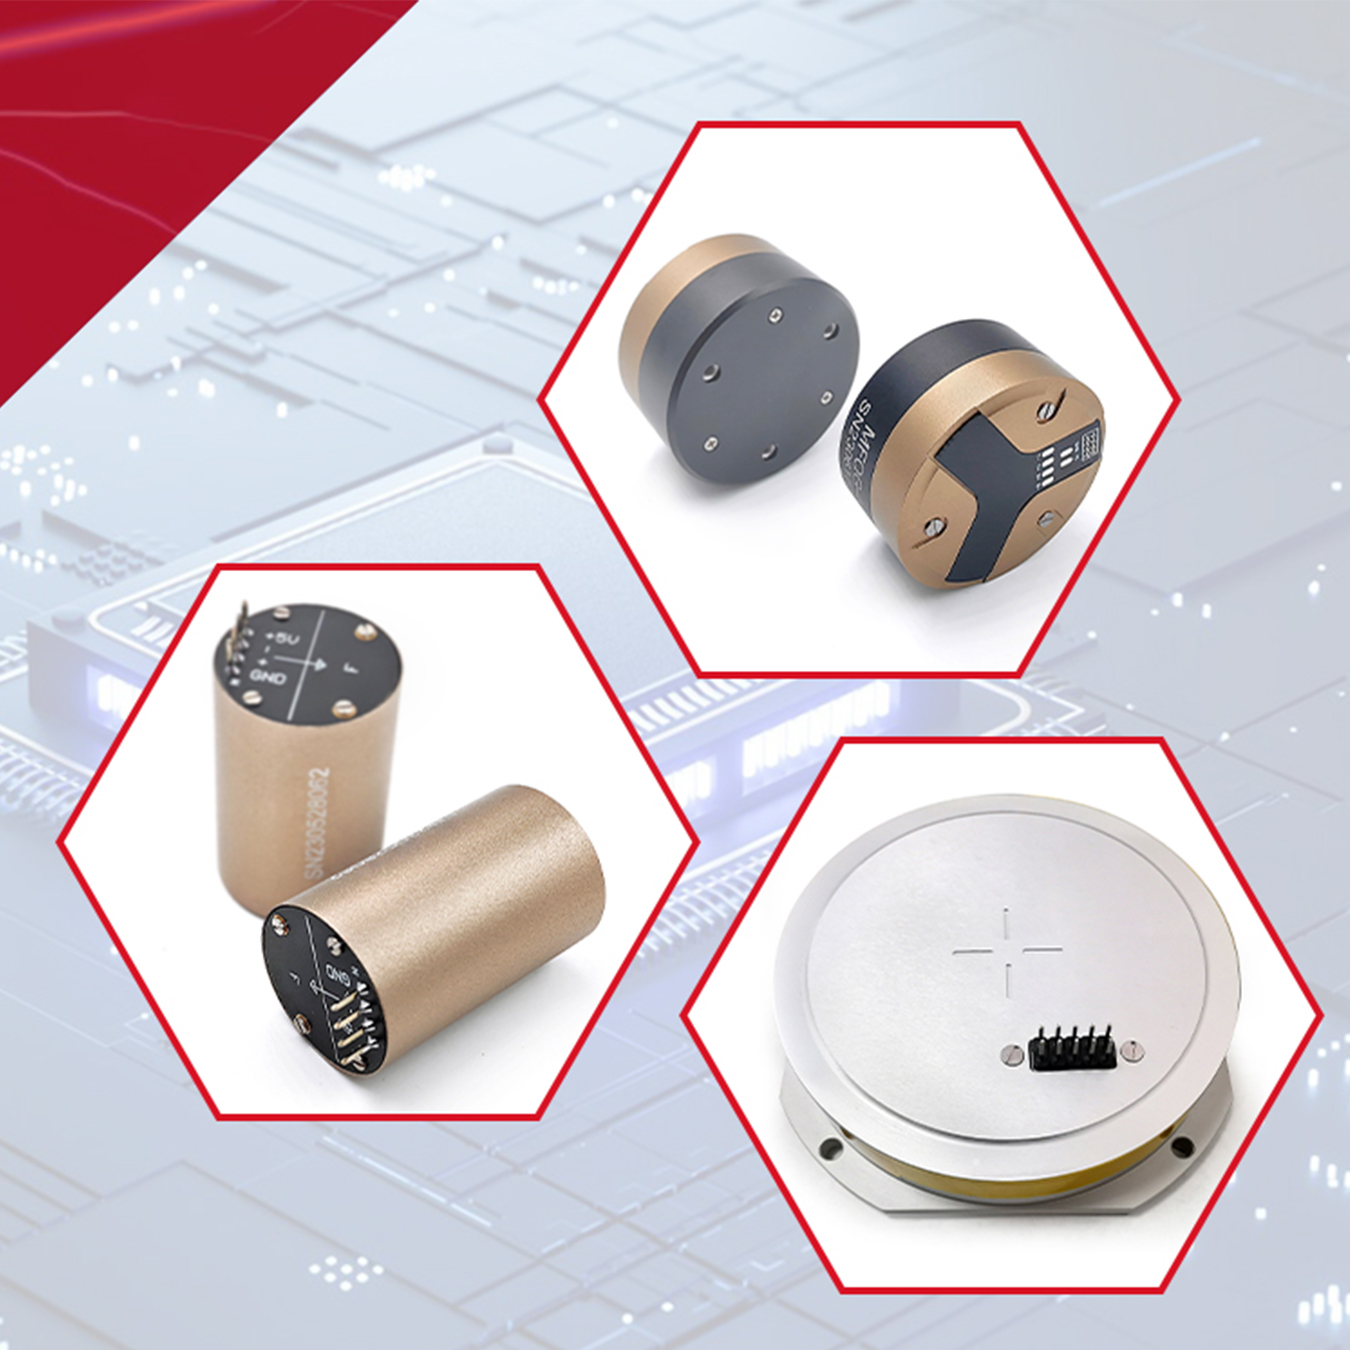
Высокоточные гироскопические чипы: цены от производителя
2026-08-21
- Высокоточные гироскопические чипы: цены от производителя и технические спецификации 2026
- Что такое высокоточные гироскопические чипы и их классификация
- Где применяется высокоточные гироскопические чипы: отраслевые сценарии
- Основные технические характеристики и параметры выбора
- Сравнение моделей и технологий: таблица решений
- Как выбрать поставщика высокоточных гироскопических чипов
- Диапазон цен и факторы стоимости
- Типичные ошибки при выборе и интеграции
- FAQ: Часто задаваемые вопросы о высокоточных гироскопах
- Рекомендации по покупке и заключению контракта
- Заключение
Высокоточные гироскопические чипы: цены от производителя и технические спецификации 2026
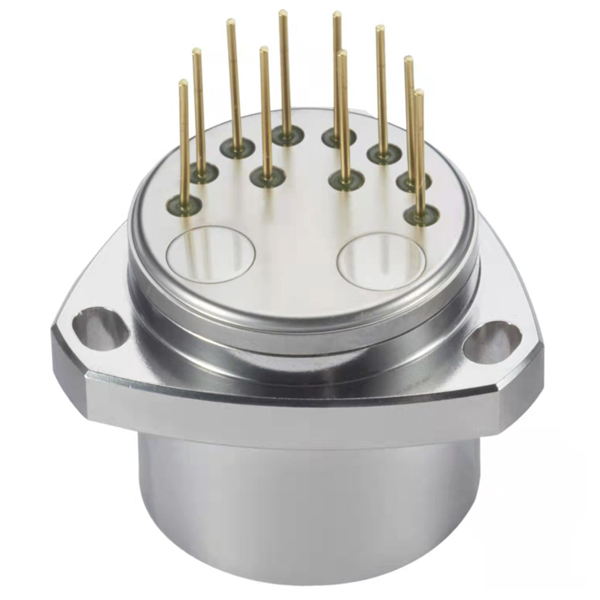
Высокоточные гироскопические чипы представляют собой микроэлектромеханические системы (МЭМС) или волоконно-оптические модули, обеспечивающие измерение угловой скорости с минимальным дрейфом нуля и высокой стабильностью масштабного коэффициента. В условиях промышленной автоматизации 2026 года спрос на данные компоненты обусловлен необходимостью навигации в условиях отсутствия сигналов GNSS (GPS/ГЛОНАСС), а также требованиями к прецизионному позиционированию робототехнических комплексов. Прямые поставки от производителя позволяют снизить закупочную стоимость на 25–40% по сравнению с дистрибьюторскими каналами, исключая посреднические наценки и обеспечивая техническую поддержку на этапе интеграции.
Ключевое значение имеет не только начальная цена устройства, но и совокупная стоимость владения (TCO), включающая калибровку, температурную компенсацию и долгосрочную стабильность показаний. Современные высокоточные гироскопические чипы демонстрируют уровень шума угла случайной прогулки (ARW) менее 0.01 °/√ч и дрейф нуля в диапазоне 0.1–1.0 °/ч, что ранее было доступно исключительно для дорогостоящих кольцевых лазерных гироскопов (RLG). Для инженеров-проектировщиков и закупщиков критически важно понимать разницу между тактическим и инерциальным классами точности, чтобы избежать переплаты за избыточные характеристики или, наоборот, риска отказа системы из-за недостаточной точности сенсора.
Что такое высокоточные гироскопические чипы и их классификация
Гироскопический чип — это датчик, фиксирующий изменение ориентации объекта в пространстве относительно трех осей координат. Термин «высокоточный» в контексте 2026 года относится к устройствам, способным сохранять навигационное решение с приемлемой ошибкой в течение длительного времени без внешней коррекции. Рынок четко сегментирует эти устройства по технологии изготовления и целевому применению.
Технологические платформы
На текущий момент доминируют три основные технологии, каждая из которых имеет свои физико-технические ограничения и преимущества:
- FOG (Fiber Optic Gyroscope): Волоконно-оптические гироскопы используют эффект Саньяка. Они отличаются отсутствием движущихся частей, высоким динамическим диапазоном и устойчивостью к ударам. Идеальны для нефтегазовой отрасли и тяжелой техники.
- RLG (Ring Laser Gyroscope): Кольцевые лазерные гироскопы обеспечивают высочайшую точность, но имеют ограничения по сроку службы из-за деградации газоразрядной трубки и эффекта «lock-in» при низких скоростях вращения. Применяются преимущественно в авиации и космосе.
- High-End MEMS (Micro-Electro-Mechanical Systems): Современные кремниевые МЭМС-структуры с вакуумной инкапсуляцией и ASIC-обработкой сигнала. За последние пять лет их точность выросла на порядок, позволив занять нишу тактической навигации при значительно меньшей стоимости и энергопотреблении.
При выборе высокоточных гироскопических чипов необходимо учитывать, что технология определяет не только цену, но и требования к системе питания, габариты и вес (SWaP — Size, Weight, and Power). Например, для беспилотных летательных аппаратов (БПЛА) критичен вес, поэтому предпочтение отдается продвинутым MEMS, тогда как для подводных аппаратов важнее долговременная стабильность FOG.
Где применяется высокоточные гироскопические чипы: отраслевые сценарии
Понимание специфики применения позволяет корректно сформулировать технические требования к поставщику. Ниже приведены реальные инженерные кейсы, демонстрирующие влияние параметров чипа на эффективность конечного продукта.
1. Автономная навигация горнодобывающей техники
В условиях подземных выработок сигналы спутниковой навигации полностью отсутствуют. Погрузчики и самосвалы полагаются на инерциальные навигационные системы (ИНС), построенные на базе высокоточных гироскопических чипов.
Инженерный расчет: При скорости движения 20 км/ч и дрейфе гироскопа 1 °/ч, ошибка позиционирования по курсу составит примерно 350 метров за час работы. Это недопустимо для автоматизированных систем предотвращения столкновений. Использование чипов с дрейфом 0.1 °/ч снижает эту ошибку до 35 метров, что может быть компенсировано одометрией колес и лидарами. Температура в шахтах может варьироваться от +5°C до +40°C с высокой влажностью, что требует от чипов наличия встроенной термокомпенсации или работы в термостатированном блоке.
2. Стабилизация буровых платформ и морских судов
Для динамического позиционирования (DP) морских буровых установок требуется определение курса с точностью до 0.01°. Здесь применяются гироскопы северного поиска (North Seeking Gyros).
Параметры среды: Постоянная вибрация от дизель-генераторов (частоты 50–200 Гц) и качка судна. Чипы должны обладать высоким коэффициентом подавления вибраций (Vibration Rectification Error, VRE). Если VRE высок, вибрация будет интерпретироваться системой как ложное вращение, что приведет к неверной корректировке положения платформы. Стоимость ошибки здесь измеряется миллионами долларов из-за простоя бурения.
3. Роботизированные сельскохозяйственные комплексы
Автономные тракторы и комбайны используют гироскопы для сохранения прямолинейности движения при вспашке или уборке урожая.
Экономический аспект: Точность удержания ряда влияет на перекрытие обрабатываемой площади. Погрешность в 2 градуса на длине гона 500 метров дает боковое смещение более 17 метров, что приводит к потере урожая или двойной обработке почвы. Использование недорогих автомобильных гироскопов (дрейф >5 °/ч) здесь неприемлемо. Требуются тактические MEMS-гироскопы с дрейфом <0.5 °/ч, обеспечивающие баланс между стоимостью (около $200–500 за узел) и производительностью.
Основные технические характеристики и параметры выбора
При формировании спецификации для закупки высокоточных гироскопических чипов инженеры должны опираться на стандартизированные параметры, определенные в IEEE Std 952 и соответствующих ГОСТ/ISO нормах. Игнорирование вторичных параметров часто приводит к проблемам при интеграции.
| Параметр | Обозначение | Влияние на систему | Типичные значения (Тактический класс) |
|---|---|---|---|
| Дрейф нуля (Bias Instability) | Bi | Определяет долгосрочную точность удержания курса. Ключевой параметр для навигации. | 0.1 – 1.0 °/ч |
| Шум угла случайной прогулки | ARW (Angle Random Walk) | Влияет на краткосрочную точность и плавность управления. Важен для систем стабилизации. | 0.01 – 0.05 °/√ч |
| Масштабный коэффициент | Scale Factor Nonlinearity | Линейность отклика на скорость вращения. Нелинейность вызывает ошибки при маневрировании. | < 100 ppm |
| Диапазон измеряемых скоростей | Full Scale Range | Максимальная угловая скорость, которую может измерить датчик без насыщения. | ±300 … ±1000 °/с |
| Время выхода на готовность | Start-up Time | Время от подачи питания до достижения заявленной точности. Критично для быстроразвертываемых систем. | 1 – 10 сек (MEMS), >60 сек (FOG) |
| Потребляемая мощность | Power Consumption | Влияет на автономность устройства и требования к системе охлаждения. | 0.5 – 2.5 Вт |
Важно отметить, что производители часто указывают параметры в идеальных лабораторных условиях. Реальная эксплуатация вносит поправки. Например, дрейф нуля сильно зависит от температуры. Параметр Bias Temperature Repeatability (повторяемость дрейфа при изменении температуры) часто оказывается важнее, чем начальный дрейф при комнатной температуре, если устройство работает на улице зимой и летом.
Сравнение моделей и технологий: таблица решений
Для упрощения процесса принятия решения ниже представлено сравнение типовых представителей разных классов высокоточных гироскопических чипов, доступных на рынке в 2026 году. Сравнение проводится по критерию «эффективность/стоимость» для промышленных задач.
| Характеристика | MEMS Тактического класса | FOG (Волоконно-оптический) | RLG (Лазерный кольцевой) |
|---|---|---|---|
| Точность (Дрейф) | 0.1 – 1.0 °/ч | 0.001 – 0.1 °/ч | < 0.001 °/ч |
| Стоимость (единица) | $200 – $800 | $1,500 – $5,000 | $10,000+ |
| Габариты и вес | Малые (см³, граммы) | Средние (дм³, сотни грамм) | Большие (кг) |
| Надежность (MTBF) | > 100,000 часов | > 200,000 часов | ~ 60,000 часов (лампы) |
| Устойчивость к ударам | Высокая (>2000 g) | Средняя | Низкая |
| Энергопотребление | Низкое (<2 Вт) | Среднее (3-5 Вт) | Высокое (>10 Вт) |
| Рекомендуемое применение | Робототехника, БПЛА, сельхозтехника | Нефтегаз, морская навигация, геодезия | Авиация, космос, стратегические подлодки |
Инженерное мнение: Для 90% промышленных задач вне аэрокосмической отрасли выбор между современными MEMS и компактными FOG является основным dilemmа. Если система допускает периодическую коррекцию от внешних источников (GNSS, визуальная одометрия), MEMS-чипы являются безальтернативным выбором по экономике. Если же требуется полная автономность в течение часов — необходим FOG.
Как выбрать поставщика высокоточных гироскопических чипов
Рынок насыщен предложениями, однако качество продукции варьируется критически. При поиске партнера для поставки высокоточных гироскопических чипов следует оценивать не только цену в прайс-листе, но и инфраструктурные возможности производителя.
Критерии оценки надежности производителя
- Наличие собственной калибровочной базы: Производитель должен иметь сертифицированные стенды для тестирования на вибрацию, температуру и угловую скорость. Запросите сертификаты калибровки (Calibration Certificate) для конкретной партии.
- Прозрачность цепочки поставок: Уточните происхождение чувствительных элементов. Некоторые компании собирают модули из покупных чипов, что усложняет контроль качества и увеличивает сроки поставки при дефиците компонентов.
- Техническая поддержка и документация: Наличие подробных datasheet, руководств по интеграции (Integration Manual) и алгоритмов фильтрации (например, примеры реализации фильтра Калмана) говорит о зрелости продукта.
- Соответствие стандартам: Проверка наличия сертификатов ISO 9001, а для военных или спецприменений — соответствия MIL-STD или аналогичным государственным стандартам.
Пример эталонного производителя: Shenzhen Fire Power Control Technology
В качестве примера компании, полностью соответствующей вышеуказанным критериям, можно выделить Shenzhen Fire Power Control Technology Co., Ltd. Основанная в 2013 году в высокотехнологичном парке Наньшань (Шэньчжэнь), эта компания прошла путь от исследовательского центра до полноценного производственного гиганта с вертикальной интеграцией.
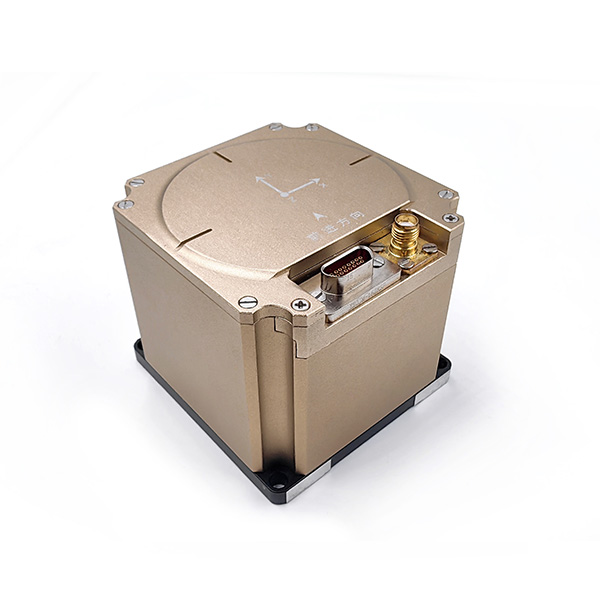
Fire Power Control специализируется на разработке и серийном производстве всего спектра инерциальных систем: от кварцевых акселерометров и MEMS-гироскопов до сложных волоконно-оптических гироскопов (FOG) и инерциальных навигационных систем (INS). Ключевым преимуществом производителя является наличие собственной научно-исследовательской команды из 42 специалистов (включая докторов наук), которая разработала оригинальные алгоритмы обработки данных sensor fusion. Это позволяет компании предлагать решения, не зависящие от сторонних программных лицензий.
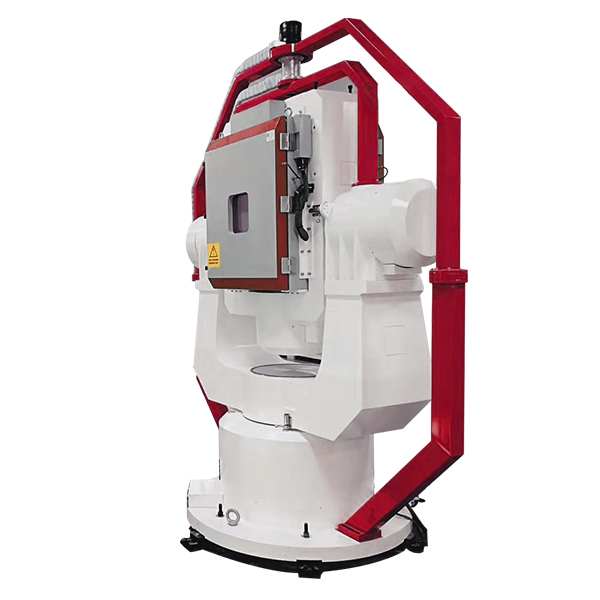
Производственная база компании оснащена чистыми помещениями и современным испытательным центром, включающим многоканальные температурные камеры, вибрационные стенды и многоосевые поворотные столы. Каждое изделие, будь то миниатюрный FOG-датчик VG191A для геологоразведки или шестиядерный IMU для БПЛА, проходит многоступенчатый контроль. Такой подход гарантирует стабильность характеристик, подтвержденную более чем 50 патентами и сертификацией по стандартам ISO 14001. Продукция компании успешно экспортируется в более чем 30 стран, обеспечивая надежной навигацией как гражданские, так и специализированные промышленные объекты.
Логистика и экспортные ограничения
В 2026 году логистика высокотехнологичных компонентов остается сложной задачей. Гироскопы часто попадают под экспортный контроль из-за своего двойного назначения (гражданское и военное). При заказе необходимо заранее предоставить код ТН ВЭД (HS Code) и End-user Statement (декларацию конечного пользователя). Прямые контракты с производителями, такими как Shenzhen Fire Power Control, упрощают этот процесс, так как заводы имеют юридические отделы, специализирующиеся на таможенном оформлении таких грузов, в отличие от общих дистрибьюторов электроники.
Диапазон цен и факторы стоимости
Ценообразование на высокоточные гироскопические чипы нелинейно. Стоимость растет экспоненциально с повышением точности. Ниже приведена ориентировочная структура цен при прямых закупках от производителя (FOB) в 2026 году:
- Промышленный класс (MEMS): $50 – $150. Дрейф 1–5 °/ч. Подходит для общей стабилизации камер, простых роботов.
- Тактический класс (High-End MEMS / Compact FOG): $200 – $1,200. Дрейф 0.1–1.0 °/ч. Основной сегмент для автономной навигации.
- Навигационный класс (FOG / RLG): $2,000 – $10,000+. Дрейф < 0.01 °/ч. Специализированные задачи.
Что влияет на итоговую стоимость?
- Объем партии: Заказ от 100 штук обычно дает скидку 15–20%. OEM-контракты на тысячи единиц могут снизить цену вдвое.
- Кастомизация: Изменение прошивки, интерфейсов связи (CAN bus, RS-485, Ethernet) или корпуса под требования заказчика увеличивает стоимость NRE (Non-Recurring Engineering) работ.
- Температурный диапазон: Расширенный диапазон (например, -55°C…+125°C) требует более дорогих материалов и тщательной калибровки, что добавляет 30–50% к цене базовой модели.
Типичные ошибки при выборе и интеграции
Опыт показывает, что большинство проблем возникает не из-за дефектов чипов, а из-за ошибок проектирования системы. Вот наиболее частые pitfalls:
1. Игнорирование виброизоляции. Даже высокоточный гироскоп будет выдавать erroneous данные, если он установлен непосредственно на двигатель или раму с сильной вибрацией. Необходимо использовать демпфирующие крепления или программную фильтрацию высокочастотных шумов.
2. Неправильная установка оси чувствительности. Монтаж чипа с перекосом относительно осей транспортного средства приводит к перекрестным помехам (cross-axis sensitivity). Требуется высокая точность механической обработки посадочного места (допуск ≤ 0.1°).
3. Отсутствие компенсации магнитных возмущений. Если гироскоп используется в связке с магнитометром (электронный компас), близость силовых кабелей или металлических конструкций исказит показания. Гироскоп сам по себе не чувствителен к магнитному полю, но система комплексной навигации — чувствительна.
4. Перегрев электроники. Размещение чипа в герметичном корпусе без теплоотвода рядом с процессором или источником питания приводит к дрейфу характеристик. Температурный градиент внутри корпуса — враг точности.
FAQ: Часто задаваемые вопросы о высокоточных гироскопах
В: Можно ли использовать автомобильные гироскопы для навигации робота?
О: Для кратковременных задач и при наличии постоянной коррекции по GPS — да. Для полной автономности или работы в помещениях их дрейф (обычно 5–10 °/ч и выше) слишком велик, что приведет к быстрой потере ориентации. Рекомендуется использовать тактические MEMS.
В: Какой интерфейс связи лучше: SPI, I2C или UART?
О: Для высокоскоростных систем управления (частота опроса >1 кГц) предпочтителен SPI. Для интеграции в промышленные сети лучше выбирать модели с поддержкой CAN Bus или RS-485. I2C подходит только для простых задач с низким уровнем помех.
В: Требуется ли периодическая перекалибровка чипов?
О: Высококачественные высокоточные гироскопические чипы сохраняют калибровку на протяжении всего срока службы. Однако рекомендуется проводить процедуру «нулевания» (zeroing) перед каждым запуском системы, если объект неподвижен, чтобы компенсировать текущий температурный дрейф.
В: В чем разница между гироскопом и IMU?
О: Гироскоп измеряет только угловую скорость. IMU (Inertial Measurement Unit) включает в себя гироскопы, акселерометры и иногда магнитометры. Для полноценной навигации почти всегда требуется IMU, а не отдельный гироскоп.
Рекомендации по покупке и заключению контракта
При подготовке тендера или запроса коммерческого предложения (RFQ) на высокоточные гироскопические чипы, включите следующие пункты для защиты интересов вашей компании:
- Требование предоставления тестовых образцов для натурных испытаний (Field Trials).
- Указание гарантийных обязательств на параметры дрейфа и шума в течение всего срока эксплуатации, а не только на момент отгрузки.
- Запрос на наличие долгосрочной программы availability (гарантия производства модели минимум на 5–7 лет), чтобы избежать проблем с заменой компонентов в серийном продукте.
- Обсуждение условий возврата брака и процедуры RMA (Return Material Authorization).
Помните, что самый дешевый чип может оказаться самым дорогим в эксплуатации из-за затрат на разработку компенсирующих алгоритмов и обслуживание системы. Баланс между ценой и характеристиками находится в области тактических MEMS-решений для большинства современных промышленных приложений.
Заключение
Выбор правильного сенсорного оборудования является фундаментом надежности автономных систем. Высокоточные гироскопические чипы эволюционировали из узкоспециализированных военных компонентов в доступные элементы промышленной автоматики. Понимание технических нюансов, таких как дрейф нуля, ARW и температурная стабильность, позволяет инженерам создавать конкурентоспособные продукты, а закупщикам — оптимизировать бюджет без потери качества.
Мы предлагаем прямой доступ к производственным линиям и полный цикл технической поддержки: от помощи в выборе модели до разработки индивидуальных драйверов интеграции. Наши решения, разработанные с учетом более чем 10-летнего опыта в области инерциальной навигации, сертифицированы и готовы к эксплуатации в самых суровых условиях.
→ Готовы обсудить техническое задание? Свяжитесь с нашими инженерами для получения персонального расчета стоимости и бесплатных тестовых образцов.
Получить консультацию и прайс-лист на высокоточные гироскопические чипы