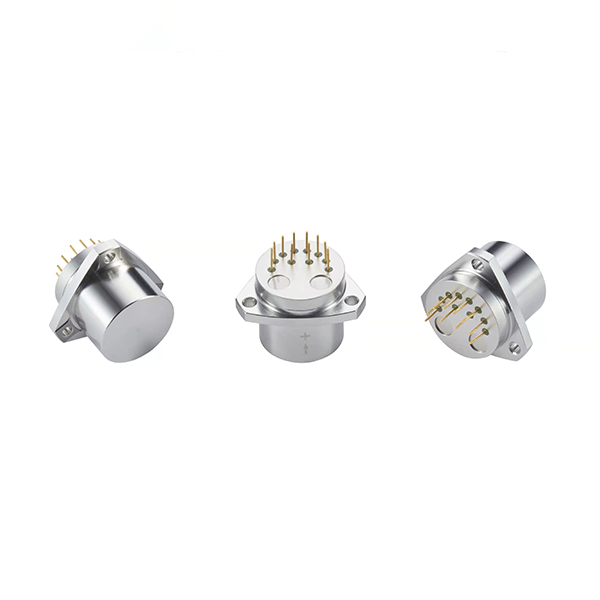

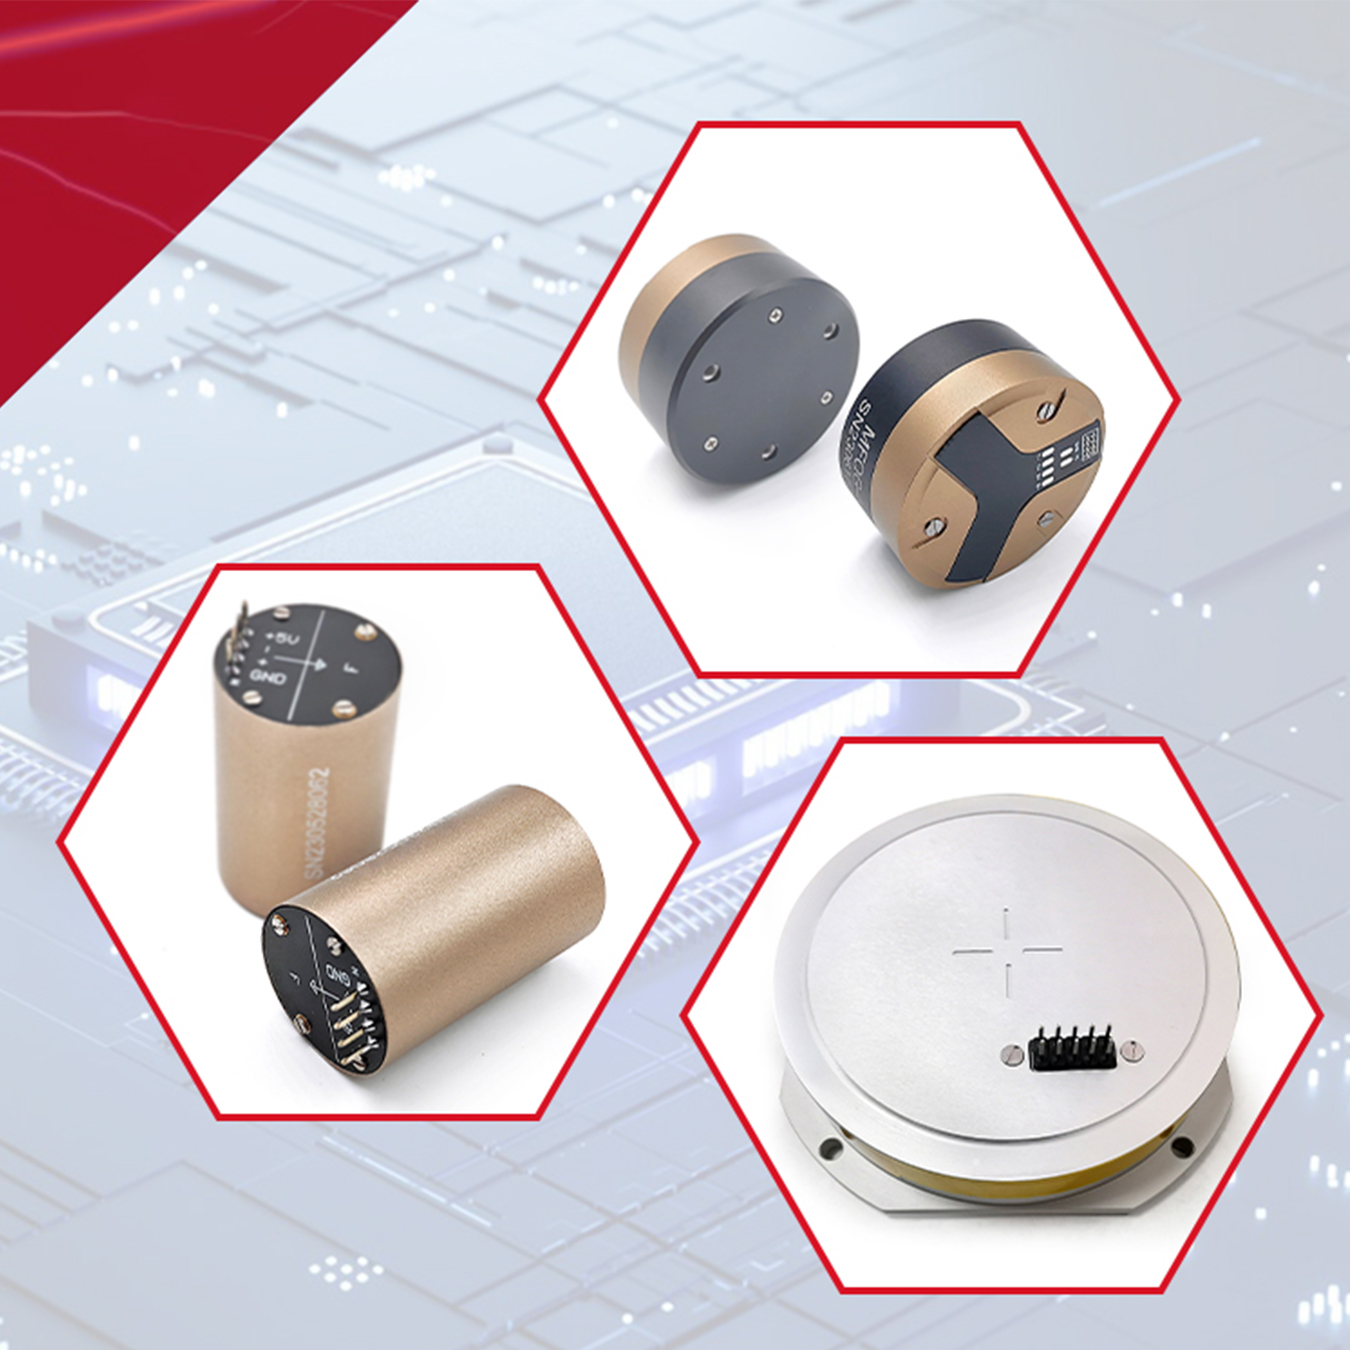
Трехосный инерционный измерительный блок: цена от производителя
2026-08-23
- Трехосный инерционный измерительный блок: цена от производителя и критерии выбора для промышленных систем навигации
- Что такое трехосный инерционный измерительный блок и его роль в современных системах
- Где применяется трехосный инерционный измерительный блок: отраслевая специфика
- Основные технические характеристики: на что смотреть в даташите
- Как выбрать трехосный инерционный измерительный блок: пошаговое руководство
- Диапазон цен и факторы формирования стоимости
- Логистика и экспорт: особенности поставки в 2026 году
- Производитель как гарант качества: пример Shenzhen Fire Power Control Technology
- Сравнение технологий: MEMS vs FOG vs RLG
- Типичные ошибки при выборе и эксплуатации
- Рекомендации по покупке: как получить лучшую цену
- FAQ: Часто задаваемые вопросы о трехосных инерционных измерительных блоках
- Заключение и следующий шаг
Трехосный инерционный измерительный блок: цена от производителя и критерии выбора для промышленных систем навигации
Трехосный инерционный измерительный блок (ИМУ) представляет собой высокоточный сенсорный модуль, интегрирующий три акселерометра и три гироскопа для определения линейных ускорений и угловых скоростей в пространстве. В условиях 2026 года, когда требования к автономности беспилотных аппаратов, роботизированных комплексов и систем стабилизации бурового оборудования достигли пиковых значений, прямой запрос цены у производителя становится ключевым этапом оптимизации бюджета проекта. Покупка трехосного инерционного измерительного блока напрямую исключает наценки дистрибьюторов, позволяя инженерам получать устройства с калибровкой под конкретные температурные диапазоны и вибрационные нагрузки. Данный материал предназначен для технических специалистов, закупщиков и главных инженеров, которые нуждаются не просто в «коробочном» решении, а в компоненте, гарантирующем дрейф нуля не более 0.5°/ч и масштабируемость поставок.
Стоимость таких систем варьируется в зависимости от класса точности (тактический, навигационный, промышленный) и используемой элементной базы (MEMS, волоконно-оптические или кварцевые гироскопы). Понимание структуры ценообразования и технических нюансов позволяет избежать переплаты за избыточные характеристики или, наоборот, риска отказа системы из-за недостаточной стабильности сигнала. Ниже представлен подробный разбор рынка, технических параметров и логистики поставок.
Что такое трехосный инерционный измерительный блок и его роль в современных системах
В основе работы любого автономного мобильного объекта лежит способность точно определять свое положение без зависимости от внешних сигналов (GNSS/GPS), которые могут быть заглушены или недоступны. Здесь на сцену выходит трехосный инерционный измерительный блок. Это устройство измеряет шесть степеней свободы (6-DOF): три линейных ускорения по осям X, Y, Z и три угловые скорости вокруг этих же осей.
Современные промышленные ИМУ — это не просто набор датчиков на плате. Это сложный мехатронный комплекс, включающий:
- Чувствительные элементы: MEMS-структуры последнего поколения или миниатюрные волоконно-оптические гироскопы (FOG).
- Систему термостабилизации: Критически важный узел, так как температурные градиенты являются главным источником ошибок в инерциальной навигации.
- Алгоритмическое ядро: Встроенные процессоры, реализующие фильтры Калмана для компенсации шумов и интеграции данных.
- Герметичный корпус: Соответствующий стандартам IP67/IP68 для работы в агрессивных средах (нефтегаз, морская техника).
Запрос «трехосный инерционный измерительный блок цена» часто приводит к сравнению устройств с радикально разными характеристиками. Например, блок для стабилизации камеры дрона и блок для навигации подводного аппарата могут выглядеть одинаково, но отличаться по цене в 50 раз. Разница заключается в параметре ARW (Angular Random Walk) и Bias Instability. Для инженера важно понимать, что вы платите не за «железо», а за предсказуемость ошибки во времени.
Где применяется трехосный инерционный измерительный блок: отраслевая специфика
Спрос на трехосный инерционный измерительный блок в 2026 году диктуется развитием нескольких ключевых секторов промышленности. Каждый из них предъявляет уникальные требования к надежности и точности.
1. Нефтегазовый сектор и геологоразведка
В системах инерциальной навигации для каротажа скважин (MWD/LWD) используются ИМУ, способные выдерживать температуры до 175°C и вибрации свыше 10g. Здесь цена от производителя является решающим фактором, так как проекты требуют десятков единиц оборудования. Ошибка в определении азимута даже на 0.1 градуса может привести к отклонению траектории бурения на несколько метров на глубине 3 км, что чревато аварией.
2. Беспилотная авиация (БПЛА) и аэрофотограмметрия
Для картографирования и мониторинга линейных объектов требуются блоки тактического класса. Главная задача — обеспечение точного позиционирования при потере сигнала GPS. Современные трехосные инерционные измерительные блоки интегрируются с лидарами и камерами, формируя единую систему SLAM. Производители предлагают решения с весом менее 100 грамм, что критично для увеличения времени полета.
3. Морская робототехника и подводные аппараты (AUV/ROV)
Под водой нет GPS. Навигация осуществляется исключительно инерциальными системами, корректируемыми доплеровскими лагами. В этой среде важна не только точность, но и герметичность, а также устойчивость к магнитным аномалиям. Использование ИМУ с компенсацией магнитных возмущений позволяет аппаратам работать месяцами без всплытия.
4. Строительная техника и автоматизация
Автономные бульдозеры и экскаваторы используют ИМУ для контроля угла наклона ковша и положения рамы. Здесь требования к точности ниже (градусы, а не минуты дуги), но крайне важны ударопрочность и низкая стоимость владения. Закупка трехосного инерционного измерительного блока у производителя позволяет получить кастомизированные прошивки под специфику гидравлики конкретной машины.
Основные технические характеристики: на что смотреть в даташите
При выборе трехосного инерционного измерительного блока необходимо анализировать не маркетинговые слоганы, а строгие метрологические параметры. Ниже приведена таблица сравнения ключевых характеристик для разных классов устройств.
| Параметр | Промышленный класс (MEMS) | Тактический класс (High-end MEMS / RLG) | Навигационный класс (FOG / HRG) |
|---|---|---|---|
| Bias Instability (Нестабильность смещения) | 10 – 50 °/ч | 1 – 5 °/ч | < 0.5 °/ч |
| ARW (Угловое случайное блуждание) | 0.5 – 1.0 °/√ч | 0.1 – 0.3 °/√ч | < 0.05 °/√ч |
| Диапазон рабочих температур | -40…+85 °C | -40…+105 °C | -50…+125 °C (спец. исполнение) |
| Виброустойчивость | до 5g | до 10g | до 20g и выше |
| Интерфейсы связи | UART, SPI, I2C | RS-422, CAN Bus, Ethernet | RS-422, Fibre Channel, Sync |
| Ориентировочная цена (USD) | $500 – $2,000 | $3,000 – $15,000 | $20,000 – $100,000+ |
Важное примечание: Цена трехосного инерционного измерительного блока экспоненциально растет с улучшением параметра Bias Instability. Улучшение стабильности смещения в 10 раз может увеличить стоимость в 50-100 раз из-за сложности производства и калибровки чувствительных элементов.
Детальный разбор параметров
1. Bias Instability (Нестабильность нуля): Это показатель того, насколько «уплывают» показания гироскопа при отсутствии вращения. Измеряется в градусах в час (°/ч). Для кратковременных маневров этот параметр менее важен, чем ARW, но для долгосрочной навигации он критичен. Если вы покупаете блок для системы, которая должна работать автономно более 1 часа, смотрите именно на этот параметр.
2. Scale Factor Nonlinearity (Нелинейность масштабного коэффициента): Показывает, насколько линейно реагирует датчик на изменение скорости вращения. Высокая нелинейность приводит к ошибкам при резких маневрах. В качественных трехосных инерционных измерительных блоках этот параметр составляет менее 100 ppm (parts per million).
3. Cross-Axis Sensitivity (Перекрестная чувствительность): Идеальный акселерометр по оси X не должен реагировать на ускорение по оси Y. В реальности такая связь есть. Для прецизионных задач требуется перекрестная чувствительность менее 0.1%.
Как выбрать трехосный инерционный измерительный блок: пошаговое руководство
Процесс закупки трехосного инерционного измерительного блока должен начинаться с четкого технического задания (ТЗ). Ошибка на этапе выбора класса точности ведет либо к неисполнению задачи, либо к неоправданному расходу средств.
- Определите время автономной работы без GNSS.
- До 1 минуты: Достаточно промышленных MEMS (цена $500-$1000).
- 1–10 минут: Требуются тактические MEMS или начальные FOG (цена $2000-$5000).
- Более 10 минут: Необходимы навигационные FOG/RLG (цена от $10,000).
- Оцените динамический диапазон.
Если ваш объект совершает резкие рывки (например, снаряд или ударный механизм), стандартные датчики войдут в насыщение (клиппинг). Выбирайте блоки с диапазоном измерений гироскопов ±400 °/с и выше, а акселерометров ±50g.
- Требования к интерфейсам и интеграции.
Для старых промышленных контроллеров критично наличие RS-422/485. Для современных роботов предпочтителен CAN FD или Ethernet с поддержкой протокола PTP (Precision Time Protocol) для синхронизации времени. Уточните у производителя наличие готовых драйверов под ROS/ROS2, если вы работаете в среде Linux.
- Условия эксплуатации.
Наличие агрессивных сред, соленой воды или экстремальных температур требует соответствующего исполнения корпуса и компонентной базы. Дешевый трехосный инерционный измерительный блок может выйти из строя при первом же термоударе.
Диапазон цен и факторы формирования стоимости
Когда вы запрашиваете «трехосный инерционный измерительный блок цена», вы должны понимать, из чего складывается итоговая цифра. На рынке 2026 года ценообразование имеет следующую структуру:
1. Тип чувствительных элементов
MEMS-технологии достигли такого уровня, что топовые MEMS-гироскопы конкурируют с простыми волоконно-оптическими. Однако полноценные навигационные FOG (волоконно-оптические гироскопы) остаются дорогими из-за сложности намотки катушки и использования специальных оптических компонентов. Кварцевые резонаторы (HRG) занимают промежуточное положение, предлагая высокую надежность при умеренной цене.
2. Калибровка и тестирование
Значительная часть стоимости трехосного инерционного измерительного блока — это не материалы, а время на стендовых испытаниях. Каждый блок проходит термокалибровку в климатических камерах. Индивидуальная калибровка под конкретные температурные точки заказчика увеличивает срок производства, но радикально повышает точность в реальных условиях. Массовая заводская калибровка дешевле, но дает усредненные результаты.
3. Объем партии
При заказе от 10 штук производители готовы предоставить скидку до 20-30%. При заказе от 100 штук возможна разработка кастомизированной платы сопряжения или модификация прошивки. Единичные покупки всегда имеют максимальную наценку из-за затрат на логистику и документальное сопровождение.
4. Сертификация
Наличие сертификатов ГОСТ РВ (для военно-промышленного комплекса РФ), EAC или международных стандартов качества влияет на цену. Сертифицированные изделия проходят дополнительный контроль, что гарантирует их соответствие заявленным параметрам в любых условиях.
Логистика и экспорт: особенности поставки в 2026 году
Покупка трехосного инерционного измерительного блока у производителя подразумевает решение логистических вопросов. Инерциальные системы часто попадают под категории двойного назначения (экспортный контроль), что требует тщательной проверки документов.
- Таможенная очистка: Убедитесь, что производитель имеет опыт экспорта в вашу страну и предоставляет полный пакет документов (сертификаты происхождения, технические паспорта).
- Упаковка: Чувствительные элементы ИМУ боятся сильных ударов при транспортировке. Профессиональные производители используют антистатическую упаковку и демпфирующие контейнеры с индикацией удара.
- Сроки производства: Стандартный срок поставки серийных моделей — 4-6 недель. Кастомизированные решения могут изготавливаться до 3-4 месяцев. Планируйте закупки заранее, учитывая возможные задержки на таможне.
Совет инженера: Всегда запрашивайте отчет о калибровке (Calibration Report) для каждого конкретного серийного номера устройства. Это документ, подтверждающий, что именно ваш трехосный инерционный измерительный блок был протестирован и соответствует спецификации. Отсутствие такого отчета — красный флаг.
Производитель как гарант качества: пример Shenzhen Fire Power Control Technology
Выбор надежного партнера является столь же важным, как и выбор технических характеристик. Ярким примером компании, обеспечивающей полный цикл создания высокоточных инерциальных систем, является Shenzhen Fire Power Control Technology Co., Ltd.
Основанная в 2013 году в высокотехнологичном парке Наньшань (Шэньчжэнь), эта компания прошла путь от исследовательского центра до признанного мирового производителя. В отличие от простых сборщиков, Shenzhen Fire Power Control Technology реализует принцип полной вертикальной интеграции: от самостоятельного проектирования микро-нано интегрированных волоконно-оптических гироскопов (FOG) и кремниевых оптических чипов до создания готовых инерциальных навигационных систем (INS).
Ключевым преимуществом производителя является наличие собственной научно-исследовательской базы, где трудятся 42 специалиста, включая докторов наук. Это позволяет разрабатывать оригинальные алгоритмы обработки данных, компенсирующие шумы и дрейфы датчиков на программном уровне. Продуктовый портфель компании охватывает все классы точности: от бюджетных MEMS-решений для массовых БПЛА до прецизионных гибридных систем на базе кварцевых акселерометров и оптических чипов для геологоразведки и морской техники.
Особое внимание уделяется контролю качества. Производственная база оснащена чистыми помещениями, линиями монтажа и собственным экологическим испытательным центром. Каждое изделие, будь то миниатюрный датчик VG191A или шестиядерный IMU, проходит многоступенчатый цикл тестирования на многоканальных температурных камерах, вибрационных стендах и центрифугах. Такой подход гарантирует, что поставляемые трехосные инерционные измерительные блоки соответствуют международным стандартам (ISO 14001) и сохраняют стабильность характеристик даже в экстремальных условиях эксплуатации более чем в 30 странах мира.
Сравнение технологий: MEMS vs FOG vs RLG
Для принятия обоснованного решения полезно сравнить основные технологии, используемые в современных трехосных инерционных измерительных блоках.
| Критерий | MEMS (Микроэлектромеханические) | FOG (Волоконно-оптические) | RLG (Лазерные кольцевые) |
|---|---|---|---|
| Принцип действия | Изменение емкости/резонанса кремниевой структуры | Интерференция света в оптическом волокне | Интерференция лазерных лучей в газовом контуре |
| Размер и вес | Минимальные (см, граммы) | Средние (дм, килограммы) | Крупные (дм, килограммы) |
| Энергопотребление | Низкое (Вт) | Среднее (десятки Вт) | Высокое (сотни Вт) |
| Надежность (MTBF) | Высокая (нет движущихся частей) | Очень высокая | Высокая (ограничена сроком службы лазера) |
| Стоимость | Низкая / Средняя | Высокая | Очень высокая |
| Применение | Дроны, роботы, стабилизация | Подводные аппараты, бурение, авиация | Стратегическая авиация, космос |
В 2026 году трендом является развитие «тактических MEMS», которые закрывают нишу между дешевыми промышленными датчиками и дорогими FOG. Если ваш бюджет ограничен, но требования к точности высоки, рассмотрите современные гибридные решения на базе MEMS с глубокой алгоритмической компенсацией, подобные разработкам ведущих производителей, таких как Shenzhen Fire Power Control Technology.
Типичные ошибки при выборе и эксплуатации
Даже опытные инженеры допускают ошибки при интеграции трехосного инерционного измерительного блока в систему. Вот наиболее частые из них:
1. Игнорирование виброразвязки.
Высокочастотные вибрации от двигателей или несбалансированных роторов могут вызывать ректификацию ошибок в MEMS-датчиках. Это приводит к тому, что стационарный датчик «видит» постоянное ускорение. Решение: использование виброизолирующих платформ или программных фильтров низких частот.
2. Неправильная установка (Misalignment).
Оси ИМУ должны быть строго параллельны осям корпуса аппарата. Угол рассогласования даже в 1 градус может привести к значительным ошибкам навигации при длительной работе. Используйте прецизионные монтажные площадки и проводите процедуру юстировки осей (boresighting) после установки.
3. Перегрев электроники.
Размещение ИМУ вблизи силовых приводов или источников тепла без должного теплоотвода приводит к дрейфу характеристик. Даже если датчик имеет внутреннюю термостабилизацию, выход за пределы рабочего диапазона приведет к отключению или ошибке.
4. Отсутствие синхронизации времени.
Для сенсорной фузии (слияния данных с GPS, одометрии, визуальных камер) критически важна временная метка данных с ИМУ. Задержка даже в 10 мс при скорости движения 10 м/с даст ошибку позиционирования в 10 см. Настраивайте аппаратную синхронизацию (PPS/Trigger).
Рекомендации по покупке: как получить лучшую цену
Чтобы приобрести трехосный инерционный измерительный блок по оптимальной цене от производителя, следуйте этим шагам:
- Запросите коммерческое предложение (RFQ) с детальным ТЗ. Чем точнее вы опишете условия эксплуатации, тем точнее будет цена. Избегайте формулировок «самый точный», используйте цифры.
- Рассмотрите возможность покупки оценочных комплектов (Evaluation Kits). Перед массовой закупкой протестируйте 1-2 образца в реальных условиях. Многие производители предоставляют скидки на последующую партию при покупке оценочного комплекта.
- Обсудите долгосрочный контракт. Если вы планируете серию изделий, зафиксируйте цену и доступность компонентов на 1-2 года вперед. Это защитит вас от колебаний рынка.
- Проверьте наличие технической поддержки. Цена включает не только железо, но и помощь в интеграции. Производитель, который предоставляет примеры кода, CAD-модели и отвечает на технические вопросы, стоит немного дороже, но экономит вам сотни часов разработки.
FAQ: Часто задаваемые вопросы о трехосных инерционных измерительных блоках
В: Какова средняя цена на хороший трехосный инерционный измерительный блок для БПЛА?
О: Для качественного тактического MEMS-блока, подходящего для профессиональных дронов, цена начинается от $1,500 и достигает $5,000 за единицу в зависимости от объема партии и требуемой точности.
В: Можно ли использовать автомобильный IMU для навигации робота?
О: Автомобильные IMU обычно имеют низкую точность (Bias Instability > 100 °/ч) и предназначены для кратковременной помощи GPS (например, в туннелях). Для полноценной автономной навигации робота они не подходят, потребуется как минимум промышленный или тактический класс.
В: Влияет ли магнитное поле на работу трехосного инерционного измерительного блока?
О: Гироскопы и акселерометры не чувствительны к магнитному полю. Однако, если в составе ИМУ есть магнитометры (для определения курса), они будут искажаться. В таких случаях используют безмагнитную навигацию или внешние компасы, вынесенные на штанге.
В: Какой срок службы у MEMS инерциального блока?
О: Срок службы современных MEMS-устройств составляет более 10-15 лет непрерывной работы, так как в них нет изнашиваемых механических частей. Основной фактор старения — деградация электронных компонентов, а не сенсоров.
В: Предоставляет ли производитель калибровочные коэффициенты?
О: Да, серьезные производители поставляют матрицы калибровочных коэффициентов (температурных и перекрестных связей) для каждого конкретного серийного номера. Эти данные необходимо загружать в алгоритм обработки сигналов пользователя.
Заключение и следующий шаг
Выбор трехосного инерционного измерительного блока — это баланс между точностью, надежностью и бюджетом. В 2026 году рынок предлагает широкий спектр решений, от компактных MEMS-модулей до высокоточных оптических систем. Покупка напрямую у производителя позволяет не только оптимизировать цену, но и получить техническую поддержку на всех этапах внедрения.
Не рискуйте надежностью вашего проекта, выбирая непроверенные аналоги. Точность навигации, стабильность управления и безопасность оборудования зависят от качества инерциальных данных.
Готовы подобрать оптимальное решение для вашей задачи?
Свяжитесь с нашими инженерами для получения индивидуального коммерческого предложения и технической консультации. Мы поможем выбрать трехосный инерционный измерительный блок, который идеально впишется в ваши технические требования и бюджет.
Запросить цену и техническую спецификацию
Также рекомендуем ознакомиться с нашими решениями для систем спутниковой навигации и программного обеспечения для сенсорной фузии.