
Инерциально-спутниковая навигационная система для БПЛА: цены от производителя
2026-08-23
- Инерциально-спутниковая навигационная система для БПЛА: цены от производителя и технические спецификации 2026
- Что такое инерциально-спутниковая навигационная система для БПЛА и почему она необходима
- Где применяется инерциально-спутниковая навигационная система для БПЛА: отраслевые сценарии
- Основные технические характеристики: на что смотреть при выборе
- Диапазон цен и факторы стоимости
- Производитель как гарант качества: опыт Shenzhen Fire Power Control Technology
- Как выбрать поставщика: критерии надежности
- Сравнение технологий: MEMS против FOG в контексте БПЛА
- Типичные ошибки при интеграции и эксплуатации
- Логистика и экспортные ограничения
- FAQ: Часто задаваемые вопросы
- Рекомендации по покупке и заключению договора
Инерциально-спутниковая навигационная система для БПЛА: цены от производителя и технические спецификации 2026
Инерциально-спутниковая навигационная система для БПЛА представляет собой высокоточный комплекс, объединяющий данные глобальных спутниковых группировок (GNSS) с показаниями микромеханических или волоконно-оптических гироскопов и акселерометров. В условиях 2026 года, характеризующихся сложной радиоэлектронной обстановкой и активным применением средств РЭБ, такие системы становятся критическим элементом выживаемости беспилотных аппаратов. Основная задача комплекса — обеспечение непрерывного определения координат, скорости и ориентации даже при полном подавлении спутникового сигнала.
Для промышленных заказчиков и интеграторов ключевым фактором является не только точность позиционирования (до сантиметров в режиме RTK/PPP), но и устойчивость к джаммингу, вес устройства (SWaP-параметры) и стоимость владения. Прямые поставки от производителя позволяют снизить цену на 30–40% по сравнению с дистрибьюторскими каналами, а также обеспечивают доступ к индивидуальной калибровке под конкретную платформу БПЛА. Ниже представлен детальный разбор рынка, технических особенностей и логики ценообразования на инерциально-спутниковые решения.
Что такое инерциально-спутниковая навигационная система для БПЛА и почему она необходима
Традиционные GPS-приемники имеют фундаментальное ограничение: они требуют прямой видимости спутников. В городских каньонах, в лесистой местности или, что более актуально для современного сектора безопасности, в зоне работы средств радиоэлектронной борьбы (РЭБ), сигнал теряется. Чистая инерциальная навигационная система (INS) без внешней коррекции накапливает ошибку со временем (дрейф). Инерциально-спутниковая навигационная система для БПЛА решает эту проблему через алгоритмы сенсорной фузии (sensor fusion).
Система использует расширенный фильтр Калмана (EKF) для объединения данных:
- GNSS-модуль: предоставляет абсолютные координаты, но уязвим для глушения.
- IMU (Inertial Measurement Unit): измеряет линейные ускорения и угловые скорости. Работает автономно, но подвержена дрейфу.
- Барометр и магнитометр: корректируют высоту и курс.
- Одометрия (оптическая или колесная): опционально используется для дополнительной коррекции при полете близко к земле.
Когда спутниковый сигнал пропадает, система переходит в инерциальный режим. Качество этого режима напрямую зависит от класса используемых гироскопов. Для тактических БПЛА среднего радиуса действия обычно требуются гироскопы с нестабильностью нуля (bias instability) не хуже 1–5 градусов в час. Для стратегических или тяжелых грузовых дронов могут применяться волоконно-оптические гироскопы (FOG) с показателями 0.01–0.1 градуса в час, однако их цена и вес значительно выше.
Ключевые отличия от бытовых решений
В отличие от потребительских модулей, промышленная инерциально-спутниковая навигационная система для БПЛА проходит строгую температурную калибровку. Промышленные диапазоны рабочих температур составляют от -40°C до +85°C. Это критично, так как на высотах свыше 3000 метров температура может падать ниже -30°C, а внутри корпуса дрона, рядом с силовыми батареями и моторами, локальный нагрев может превышать +60°C. Без термостабилизации или программной компенсации температурных дрейфов точность навигации деградирует на порядок за считанные минуты.
Где применяется инерциально-спутниковая навигационная система для БПЛА: отраслевые сценарии
Спрос на защищенные навигационные комплексы растет не только в оборонном секторе, но и в гражданской инфраструктуре. Рассмотрим три ключевых сценария использования с точки зрения инженерных требований и экономической эффективности.
1. Мониторинг линейных объектов (нефтегазопроводы, ЛЭП)
В данном сценарии БПЛА совершают полеты на большие расстояния (до 100–150 км в одну сторону) вдоль протяженных объектов, часто проходящих через малонаселенную местность с отсутствием GSM/LTE покрытия. Здесь важна не столько защита от РЭБ, сколько высокая автономность и точность возврата.
Инженерные параметры:
- Требуемая точность позиционирования: 1–2 метра (для привязки дефектов к координатам).
- Время полета: 2–4 часа.
- Навигация: Глубокая интеграция с системой управления полетом (Pixhawk, Ardupilot или проприетарные решения).
Использование дешевой INS приводит к тому, что при потере сигнала GPS дрон “уплывает” с маршрута на десятки метров, что делает невозможным точное повторение маршрута для инспекции того же участка в следующий раз. Профессиональная инерциально-спутниковая навигационная система для БПЛА с гироскопами тактического класса удерживает отклонение в пределах 3–5 метров за 10 минут чистого инерциального полета, что достаточно для возвращения в зону захвата спутников.
2. Картография и фотограмметрия в условиях городской застройки
При создании 3D-моделей городов дроны сталкиваются с эффектом “городского каньона”, где сигналы GNSS отражаются от зданий (multipath effect), вызывая скачки координат. Кроме того, в плотной застройке часто наблюдаются локальные помехи.
Экономический аспект:
Ошибка в геопривязке снимков требует ручной досъемки или постобработки, что увеличивает стоимость проекта на 20–30%. Системы с поддержкой многочастотного GNSS (L1/L2/L5) и высокочастотной IMU (200–400 Гц) позволяют компенсировать вибрации и кратковременные потери сигнала. Интеграция такой системы окупается за 3–4 коммерческих заказа благодаря снижению процента брака.
3. Доставка грузов в зонах с ограниченным доступом
Логистические БПЛА, доставляющие медикаменты или запчасти на удаленные объекты (буровые вышки, горнодобывающие карьеры), работают в условиях полного отсутствия инфраструктуры. Здесь критична надежность посадки.
Технические требования:
- Высокая частота обновления данных (минимум 100 Гц) для контура стабилизации.
- Резервирование каналов связи.
- Способность работать в режиме “слепой” посадки по барометру и инерциальным данным, если визуальные маркеры недоступны.
В этом сегменте цена ошибки высока: потеря груза стоимостью в несколько тысяч долларов из-за навигационного сбоя недопустима. Поэтому здесь применяются наиболее дорогие решения с резервированными архитектурами.
Основные технические характеристики: на что смотреть при выборе
При закупке оборудования необходимо анализировать не маркетинговые названия, а datasheet. Ключевые параметры, определяющие класс и цену устройства:
| Параметр | Описание и влияние на работу | Рекомендуемые значения (2026) |
|---|---|---|
| Bias Instability (Нестабильность нуля) | Показывает, насколько быстро накапливается ошибка угла без коррекции GPS. Измеряется в °/hr. | Тактический класс: 1–5 °/hr Навигационный класс: < 0.1 °/hr |
| Angle Random Walk (ARW) | Шум гироскопа. Влияет на краткосрочную точность и плавность полета. | < 0.05 °/√hr |
| Частота обновления IMU | Как часто система опрашивает датчики. Важно для быстрых маневров. | Минимум 200 Гц, оптимально 400–1000 Гц |
| Поддержка GNSS | Количество поддерживаемых систем и частот. | GPS, GLONASS, Galileo, BeiDou. Обязательна поддержка L2/L5 для защиты от помех (anti-jamming). |
| Интерфейсы ввода/вывода | Протоколы обмена данными с автопилотом. | UART, CAN Bus, Ethernet, PPS (синхронизация времени). |
| Вес и габариты | Критично для легких БПЛА (< 5 кг). | Для легких дронов: < 50 г. Для тяжелых: < 300 г. |
Важно понимать, что заявленные производителем характеристики часто получены в идеальных лабораторных условиях. Реальная эффективность зависит от качества монтажа (виброизоляция) и настройки фильтров Калмана под динамику конкретного аппарата.
Диапазон цен и факторы стоимости
Ценообразование на рынке навигационных систем для БПЛА в 2026 году остается дифференцированным. Стоимость формируется не только из себестоимости компонентов, но и из затрат на R&D, сертификацию и программное обеспечение.
Ценовые сегменты
- Бюджетный сегмент (MEMS начального уровня): $300 – $800.
Подходит для учебных дронов, легких квадрокоптеров для съемки в спокойных условиях. Используются массовые чипы MEMS. Точность позиционирования в режиме GPS — хорошая, но при потере сигнала дрифт составляет 10–20 метров в минуту. Не рекомендуется для коммерческих задач, требующих высокой надежности. - Профессиональный сегмент (Tactical Grade MEMS): $1,200 – $3,500.
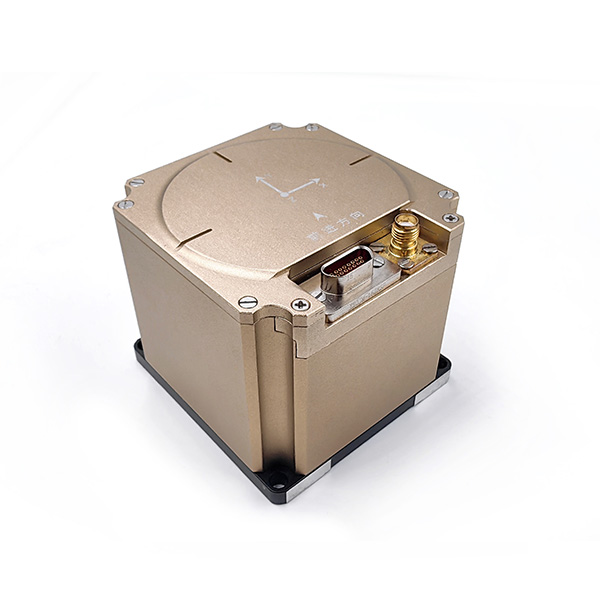
Золотая середина для большинства промышленных применений. Используются высококачественные MEMS-гироскопы с цифровой температурной компенсацией. Поддержка RTK. Время удержания точности без GPS — до 5–10 минут с ошибкой менее 5 метров. Именно в этом сегменте находится основная масса запросов на инерциально-спутниковую навигационную систему для БПЛА. - Премиум сегмент (FOG / High-end MEMS): $5,000 – $15,000+.
Волоконно-оптические гироскопы или лучшие в классе MEMS (например, на базе кварцевых резонаторов). Применяются в тяжелых БПЛА вертолетного типа, системах, работающих в условиях интенсивного РЭБ. Ошибка дрейфа минимальна. Часто включают аппаратное шифрование данных и защиту от спуфинга.
Что влияет на итоговую стоимость?
- Тип гироскопов: Переход от MEMS к FOG увеличивает цену в 10–50 раз.
- Поддержка RTK/PPP: Лицензии на алгоритмы точного позиционирования могут стоить отдельно.
- Защита от РЭБ: Наличие антенн с адаптивной диаграммой направленности или CRPA (Controlled Radiation Pattern Antenna) существенно удорожает комплект.
- Сертификация: Наличие сертификатов EAC, CE, или военных стандартов (MIL-STD) добавляет к цене 15–20%.
- Объем партии: При заказе от 10 штук производители часто предоставляют скидку 10–15%, а также бесплатную настройку профилей фильтра Калмана под конкретный носитель.
Производитель как гарант качества: опыт Shenzhen Fire Power Control Technology
Выбор надежного поставщика становится решающим фактором в условиях, когда рынок переполнен OEM-решениями разного качества. Ярким примером предприятия, сочетающего глубокую технологическую экспертизу с производственными возможностями, является Shenzhen Fire Power Control Technology Co., Ltd.
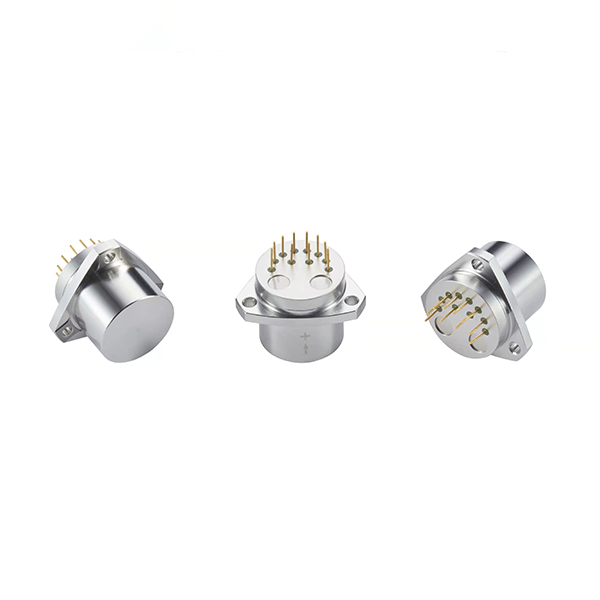
Основанная в 2013 году в высокотехнологичном парке Наньшань (Шэньчжэнь), компания за более чем 10 лет прошла путь от исследовательской лаборатории до полноценного производственного холдинга. Fire Power Control специализируется на полной вертикальной интеграции: от разработки собственных алгоритмов обработки данных до серийного выпуска волоконно-оптических (FOG) и микромеханических (MEMS) гироскопов, а также полнофункциональных инерциальных навигационных систем (INS).
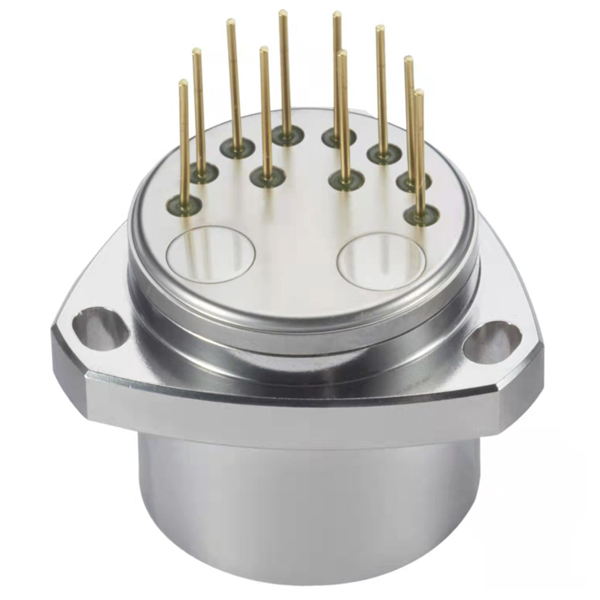
Ключевое преимущество подхода Fire Power Control заключается в автономности технологий. Компания располагает собственными чистыми помещениями для сборки, линиями монтажа и экологическим испытательным центром. Каждое изделие, будь то миниатюрный FOG-датчик VG191A для БПЛА или шестиядерный IMU для морской навигации, проходит многоступенчатый контроль на многоканальных температурных камерах, вибрационных стендах и центрифугах. Такой строгий цикл тестирования гарантирует, что заявленные параметры Bias Instability и ARW будут соответствовать реальным условиям эксплуатации, а не только лабораторным идеалам.
Благодаря наличию собственной команды из 42 исследователей (включая докторов наук) и портфелю из более чем 50 патентов, Fire Power Control предлагает решения, адаптированные под специфические задачи: от геологоразведки до тактических миссий БПЛА в условиях РЭБ. Прямое сотрудничество с таким производителем позволяет заказчикам получать не просто “коробочный” продукт, а техническое сопровождение на всех этапах — от предпроектного консультирования до кастомизации прошивки под конкретную платформу.
Как выбрать поставщика: критерии надежности
Рынок насыщен предложениями, но не все поставщики способны обеспечить техническую поддержку, необходимую для интеграции сложного оборудования. При выборе партнера для закупки инерциально-спутниковой навигационной системы для БПЛА следует руководствоваться следующими принципами:
1. Наличие собственного производства или прямые контракты с fab-заводами.
Избегайте посредников, которые просто перепродают китайские OEM-модули без технической экспертизы. Производитель должен иметь возможность модифицировать прошивку под ваши задачи (например, изменить частоту выдачи данных или настроить пороги срабатывания флагов готовности). Как показывает практика компаний уровня Fire Power Control, наличие собственных R&D-центров и производственных линий является лучшим индикатором способности поставщика решать нестандартные инженерные задачи.
2. Техническая документация и SDK.
Хороший поставщик предоставляет не только PDF-мануал, но и библиотеки для интеграции (C++, Python, ROS/ROS2 драйверы). Отсутствие качественного SDK означает, что вашим инженерам придется тратить недели на реверс-инжиниринг протокола обмена, что скрыто увеличивает стоимость владения.
3. Возможность тестового образца.
Никогда не покупайте партию навигационных систем без полевого теста. Запросите демо-комплект для проверки поведения системы в ваших конкретных условиях (вибрации, магнитные помехи, динамика полета).
4. Логистика и постпродажное обслуживание.
Уточните сроки поставки запасных частей и наличие гарантийного фонда. Для промышленных клиентов критично время простоя техники. Поставщик должен гарантировать замену неисправного блока в течение 5–7 рабочих дней.
Сравнение технологий: MEMS против FOG в контексте БПЛА
Выбор между микромеханическими (MEMS) и волоконно-оптическими (FOG) системами является одним из самых частых вопросов при проектировании БПЛА. В 2026 году разрыв в характеристиках сокращается, но физика процессов остается неизменной.
| Критерий | MEMS (Микромеханические) | FOG (Волоконно-оптические) |
|---|---|---|
| Стоимость | Низкая и средняя ($300–$4000) | Высокая ($5000–$20000+) |
| Вес и габариты | Компактные (граммы) | Тяжелые (сотни граммов – килограммы) |
| Энергопотребление | Низкое (1–3 Вт) | Высокое (5–15 Вт) |
| Точность (дрейф) | Средняя (1–10 °/hr) | Высокая (0.01–0.1 °/hr) |
| Устойчивость к ударам | Высокая (нет движущихся частей, монолитная структура) | Средняя (чувствительность волокна к механическим напряжениям) |
| Применение | Легкие и средние БПЛА, массовое производство | Тяжелые БПЛА, длительные миссии, высокий уровень РЭБ |
Инженерное мнение: Для 90% задач гражданского и тактического применения современные высококлассные MEMS-системы являются избыточно достаточными. Использование FOG оправдано только тогда, когда время автономного полета без GPS превышает 15–20 минут, или когда требуется высочайшая точность наведения полезной нагрузки на больших дистанциях. Попытка установить FOG на легкий квадрокоптер приведет к непропорциональному росту веса и снижению времени полета, что экономически неэффективно.
Типичные ошибки при интеграции и эксплуатации
Даже самая дорогая инерциально-спутниковая навигационная система для БПЛА будет работать плохо, если допущены ошибки на этапе установки и настройки. Вот наиболее распространенные проблемы, с которыми сталкиваются интеграторы:
1. Игнорирование виброразвязки
Гироскопы чувствительны к высокочастотным вибрациям от моторов и пропеллеров. Если IMU установлена жестко на раму без демпфирующих прокладок, шум вибраций интерпретируется алгоритмом как движение. Это приводит к “развалу” фильтра Калмана и резкому ухудшению точности. Решение: Использование силиконовых демпферов с собственной резонансной частотой, отличной от частоты вращения моторов.
2. Неправильная калибровка рычажных векторов (Lever Arm)
Антенна GNSS и центр масс IMU находятся в разных точках дрона. При маневрировании (повороте, ускорении) между ними возникает разница в линейной скорости. Если в настройках не указан точный вектор смещения (lever arm) в миллиметрах, система будет выдавать ошибки позиционирования при динамических маневрах. Решение: Точный замер координат установки и внесение данных в конфигурационный файл.
3. Магнитные интерференции
Размещение навигационного модуля слишком близко к силовым кабелям или металлическим конструкциям искажает показания магнитометра. Это вызывает ошибки определения курса (yaw). Решение: Вынос магнитометра на отдельной штанге или использование систем, не зависящих от магнитного поля (например, использующих двухантенный GNSS-компас для определения курса).
4. Отсутствие инициализации перед взлетом
Многие системы требуют периода неподвижности (alignment time) для инициализации гироскопов и определения начального положения. Взлет до завершения инициализации приводит к накоплению начальной ошибки, которую фильтр не сможет компенсировать в полете.
Логистика и экспортные ограничения
При закупке навигационных систем важно учитывать юридические аспекты. Оборудование с высокими характеристиками точности (особенно FOG и некоторые классы MEMS) может подпадать под экспортный контроль двойного назначения.
При работе с российским рынком в 2026 году ключевым требованием является наличие сертификата соответствия ЕАЭС и отсутствие ограничений на использование иностранных компонентов в критической инфраструктуре. Производители, локализовавшие сборку и тестирование внутри страны, предлагают более прозрачные условия поставки, отсутствие валютных рисков и возможность оплаты в рублях по договору поставки. Это снижает административную нагрузку на отдел закупок и ускоряет процесс внедрения.
FAQ: Часто задаваемые вопросы
В: Можно ли использовать обычную GPS-мышь вместо специализированной INS?
О: Для хобби-дронов — да. Для промышленных задач — нет. Обычные приемники не имеют инерциальной составляющей, не компенсируют вибрации и не защищены от помех. Потеря сигнала приведет к аварийной ситуации.
В: Как часто нужно калибровать инерциально-спутниковую навигационную систему для БПЛА?
О: Полная лабораторная калибровка требуется раз в 1–2 года. Однако перед каждым полетом рекомендуется выполнять быструю инициализацию (прогрев и выравнивание) в течение 1–2 минут. Калибровка магнитометра требуется при изменении конфигурации дрона или после сильных ударов.
В: Совместима ли ваша система с автопилотами ArduPilot/PX4?
О: Да, большинство современных систем эмулируют стандартные протоколы MAVLink или NMEA, что обеспечивает plug-and-play совместимость с популярными открытыми автопилотами. Для проприетарных систем предоставляются SDK.
В: Влияет ли погода (дождь, снег) на работу системы?
О: Сама электроника защищена корпусом (обычно IP67). Однако осадки могут экранировать спутниковый сигнал, увеличивая время нахождения в инерциальном режиме. Качественная INS должна компенсировать эти периоды без существенной потери точности.
В: Каков срок службы устройства?
О: Для MEMS-систем средний срок службы составляет 5–7 лет интенсивной эксплуатации. Для FOG — до 10–15 лет. Гарантийный период от производителя обычно составляет 12–24 месяца.
Рекомендации по покупке и заключению договора
Выбор навигационного оборудования — это инвестиция в надежность всего беспилотного комплекса. Экономия на начальном этапе часто приводит к потерям на этапе эксплуатации из-за простоев, аварий и низкого качества данных.
Мы рекомендуем следующий алгоритм действий для закупки:
- Определите класс задачи (тактическая точность или навигационная).
- Запросите технические спецификации и сравните параметры Bias Instability и ARW.
- Закажите тестовый образец для проведения полевых испытаний на вашей платформе.
- Обсудите условия технической поддержки и наличия обновлений прошивки.
- Уточните условия серийной поставки и скидки за объем.
Наша компания предлагает полный цикл обеспечения: от консультации по выбору архитектуры до поставки серийных партий с полной документацией и сертификацией. Мы понимаем специфику промышленных задач и готовы адаптировать параметры наших инерциально-спутниковых навигационных систем для БПЛА под ваши уникальные требования, опираясь на передовой опыт таких лидеров отрасли, как Shenzhen Fire Power Control Technology.
Не рискуйте надежностью вашего флота. Получите индивидуальное коммерческое предложение и техническую консультацию уже сегодня.
Готовы обсудить проект?
Свяжитесь с нашими инженерами для подбора оптимальной конфигурации.
Запросить цену и спецификацию
Дополнительные материалы: Каталог навигационных решений, Кейсы внедрения, Техническая поддержка.